人形機器人的競爭不只在硬體:從AI大腦、強化學習看機器人專利布局新戰場
人形機器人(Humanoid Robot)正在從「展示技術」逐步走向真實工作環境。
過去我們看到的人形機器人,多半展示走路、跑步、跳躍、搬運或舞蹈等單一能力;現在產業真正開始挑戰的,是讓機器人進入辦公室、工廠、倉儲、商場等複雜環境,自己判斷下一步該做什麼。
例如:收到「到一樓拿取包裹,再送回指定位置」的任務後,機器人必須自行完成:
辨識環境 → 規劃路徑 → 開門 → 行走 → 上下樓梯 → 搭乘電梯 → 找到物品 → 抓取 → 搬運 → 放置。
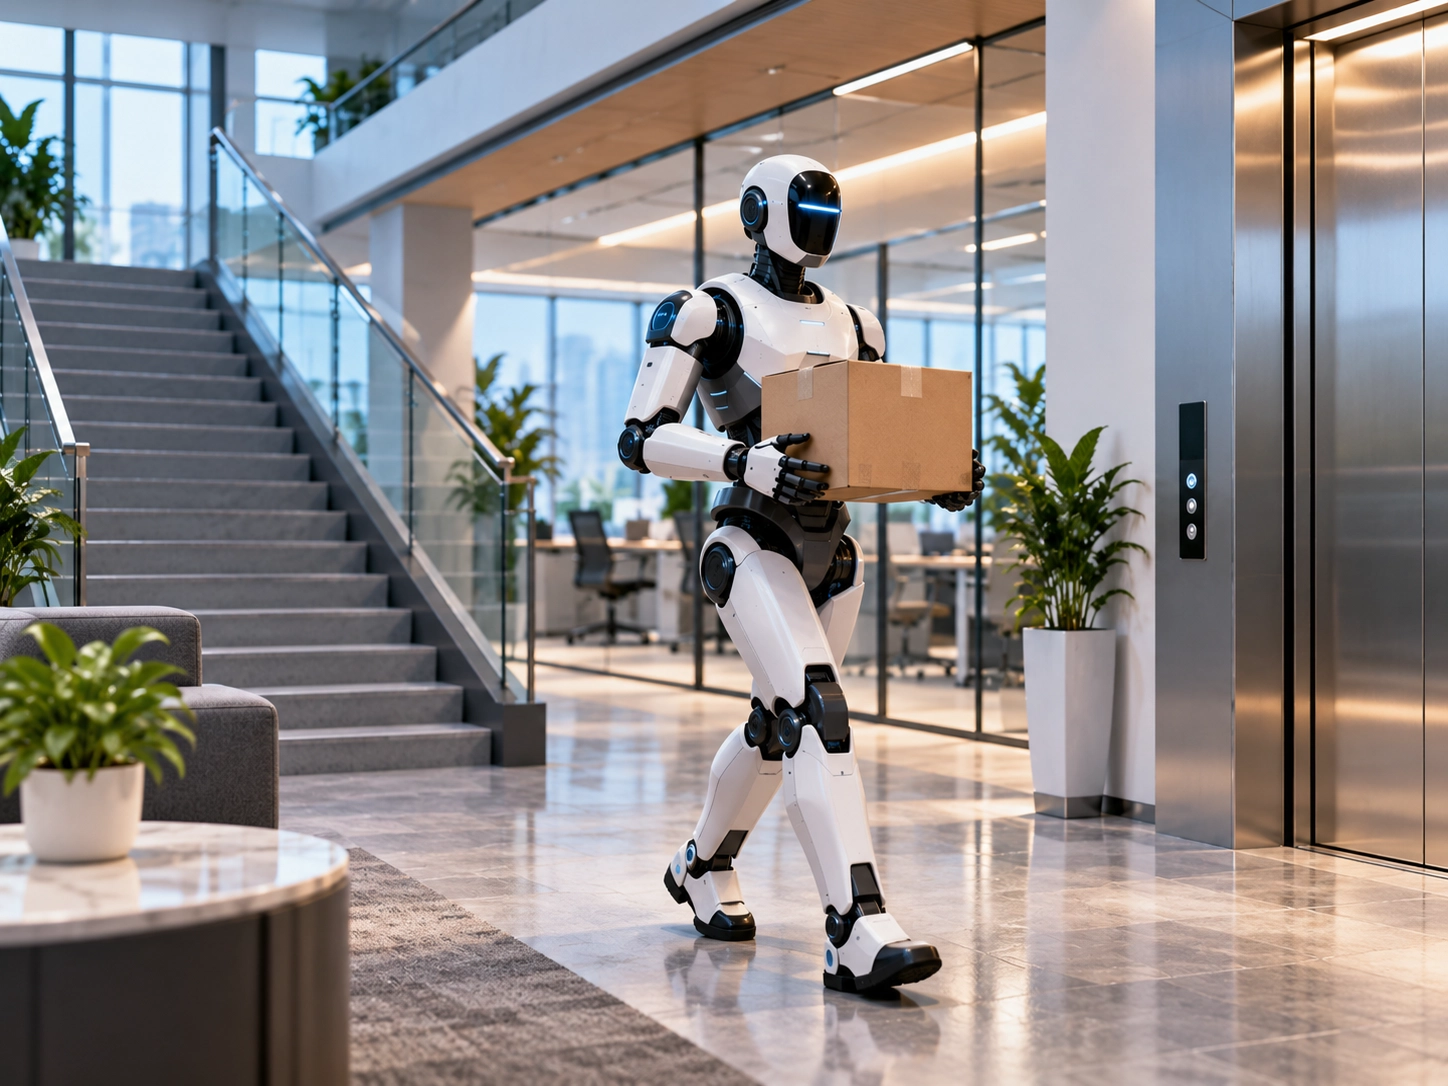
圖片來源:AI人形機器人於辦公室自主執行取件任務示意圖|AI生成
真正困難的地方,已經不是讓機器人的手「能抓」、腳「能走」。
而是讓機器人理解:
現在在哪裡?下一步應該做什麼?發生意外時又該如何重新決策?
這也使人形機器人的競爭,逐漸從機械結構、馬達與關節,進入**AI模型、機器人控制、模擬訓練、強化學習與具身智慧(Embodied AI)**的新階段。
從「會動」到「會做事」:AI機器人的技術門檻正在改變
傳統工業機器人非常擅長重複工作。
只要工作環境固定、物件位置明確、動作流程可以事先設定,機器人就可以快速而精準地重複執行。
但真實世界並不是固定的。
門可能開著,也可能關著;走道可能突然出現障礙物;包裹的位置每天不同;電梯可能正在其他樓層;抓取的物品尺寸、重量與方向也可能不同。
因此,新一代AI機器人的核心問題,不只是「如何執行動作」,而是:
如何理解環境、選擇技能、安排順序,並根據現場狀況即時調整。
這也是近年Physical AI、Embodied AI及機器人基礎模型受到高度關注的原因。
什麼是機器人的「AI大腦」?
可以將新一代AI機器人的控制架構簡化成三個層次:
| 層次 | 主要功能 | 技術內容 |
| 任務決策層 | 決定要做什麼 | AI模型、任務規劃、環境理解 |
| 技能控制層 | 決定如何完成 | 開門、抓取、搬運、行走等技能 |
| 運動控制層 | 控制機器本體 | 馬達、關節、平衡、力矩與軌跡控制 |
例如機器人收到:
「到樓下取回包裹。」
上層AI並不需要直接計算每一個馬達應該轉幾度。
它可以先將任務拆解成:
離開房間 → 開門 → 前往樓梯 → 下樓 → 尋找包裹 → 抓取 → 返回。
再由不同的技能模組完成各個動作。
這種「高階決策+技能模組+底層控制」的架構,使機器人更有機會從執行單一任務,逐步走向處理複雜工作流程。
強化學習為什麼成為機器人發展的重要技術?
讓機器人在真實世界不斷試錯,成本非常高。
機器可能跌倒、碰撞設備、損壞零件,甚至造成安全問題。
因此,許多機器人技術會先利用**模擬環境(Simulation)**進行大量訓練。
機器人可以在虛擬世界反覆嘗試:
- 如何保持平衡
- 如何走過不同地面
- 如何爬樓梯
- 如何開門
- 如何抓取不同物品
- 如何搬運物體
- 遇到障礙物如何重新規劃
再透過**強化學習(Reinforcement Learning)**等方法,逐步學習較有效率的策略。
這也帶出另一項重要技術:
Sim-to-Real(模擬到真實)。
如果在模擬環境學會的技能無法有效移轉到真實機器人,模擬訓練本身的商業價值就會受到限制。
因此,模擬環境、訓練方法、模型架構及Sim-to-Real轉換技術,都可能成為AI機器人企業的重要智慧財產。
人形機器人的競爭,正在從硬體走向「軟硬整合」
市場常用一句話描述這項趨勢:
硬體逐漸標準化,AI才是機器人的大腦。
這個方向有一定道理,但從專利與產業競爭角度來看,更精確的說法應該是:
下一階段真正具有競爭力的企業,很可能掌握的是「AI模型+控制系統+機器人硬體」之間的整合能力。
因為即使AI模型非常強大,如果無法精確控制不同品牌、不同尺寸及不同自由度的機器人,仍難以形成可規模化產品。
反過來,一台性能很好的機器人,如果每換一個工作環境都必須重新人工編程,也很難真正成為通用生產力工具。
因此,未來機器人的核心競爭力,很可能存在於:
感知 → 理解 → 決策 → 技能選擇 → 動作控制 → 環境回饋 → 再決策
所形成的閉環系統。
從專利角度看AI機器人:可以保護的不只是機械結構
傳統機器人專利經常集中在機械結構、關節、傳動、末端執行器及控制裝置。
但進入AI機器人時代後,可以思考的專利布局範圍已經大幅擴張。
| 技術領域 | 可能的專利布局方向 |
| 機器人硬體 | 關節、傳動、手部、感測器、末端執行器 |
| 環境感知 | 視覺辨識、空間感測、物件定位 |
| 任務規劃 | 任務拆解、技能選擇、執行順序 |
| 運動控制 | 平衡、步態、抓取、力矩控制 |
| 強化學習 | 訓練方法、獎勵機制、策略模型 |
| 模擬訓練 | Simulation、Digital Twin、Sim-to-Real |
| 人機互動 | 自然語言指令、語音及多模態互動 |
| 安全控制 | 碰撞預測、異常偵測、緊急停止 |
| 多機協作 | 任務分配、機器人協同控制 |
| AI模型整合 | 感知、決策與動作模型整合 |
這也是AI軟體專利與傳統機械專利最大的差異之一。
真正值得保護的可能不是某一個演算法本身,而是:
AI模型如何與感測器、控制器、機器人及實際工作流程結合,解決具體的技術問題。
AI模型該申請專利,還是保留為營業秘密?
這是AI機器人公司很重要的智慧財產策略問題。
不是所有AI技術都適合公開申請專利。
| 技術內容 | 專利 | 營業秘密 |
| 機器人機械結構 | ●●● | ● |
| 控制系統架構 | ●●● | ●● |
| 感知與決策流程 | ●●● | ●● |
| 模型架構 | ●● | ●●● |
| 訓練參數 | ● | ●●● |
| 訓練資料 | ● | ●●● |
| Reward Design | ●● | ●●● |
| 工程Know-how | ● | ●●● |
如果一項技術會直接呈現在產品或系統運作上,競爭者容易透過測試或逆向工程理解,通常可以優先考慮專利。
反之,如果是競爭者難以從外部得知的:
訓練資料、資料清洗方法、模型參數、Reward Design、訓練流程及工程Know-how,
則可能更適合納入營業秘密管理。
因此,AI機器人公司的智慧財產布局,通常不應只有「申請多少件專利」。
更重要的是建立:
專利+營業秘密+資料治理+軟體著作權+契約管理
的組合式智慧財產策略。
機器人基礎模型,可能改變產業的商業模式
如果未來一套AI模型可以適配不同品牌、不同尺寸甚至不同用途的機器人,就可能出現新的產業分工。
機器人產業可能逐漸形成:
硬體平台商 × AI模型商 × 機器人作業系統 × 技能開發商 × 系統整合商
這與今天智慧型手機的產業結構有些類似。
真正具有高度商業價值的公司,不一定需要自己製造每一個零件。
如果掌握的是可以跨不同硬體平台使用的核心AI能力,就可能透過:
軟體授權、模型授權、API、Robot-as-a-Service(RaaS)或技術授權
建立新的商業模式。
這時候,智慧財產權的重要性會更加明顯。
因為企業的主要價值,可能已經不在工廠設備,而是在模型、資料、演算法、專利與Know-how。
從技術鑑價角度,AI機器人的價值怎麼看?
如果是一家AI機器人新創,單純用「有幾件專利」判斷企業技術價值,可能並不完整。
還應該進一步確認:
- AI模型是否具有自主技術
- 訓練資料如何取得
- 資料是否具有合法使用權
- 模型是否依賴第三方開源技術
- 是否能跨不同機器人平台部署
- 是否具有Sim-to-Real能力
- 核心Know-how是否有營業秘密管理
- 專利是否真正涵蓋產品核心功能
- 技術是否已完成實際場域驗證
這些因素都可能直接影響技術的可控制性、可移轉性、可授權性與商業價值。
因此,AI機器人的技術鑑價不能只看硬體BOM或研發成本。
真正需要評估的,是整套智慧財產與技術能力所形成的經濟效益。
人形機器人的下一階段:從「會表演」走向「能工作」
人形機器人真正的產業轉折點,不是機器人能不能跑得更快、跳得更高。
而是它能不能在一個沒有為機器人特別設計的環境裡,理解任務並可靠地完成工作。
這代表產業的核心問題正在從:
「機器人能不能動?」
逐漸變成:
「機器人能不能理解、決策並完成任務?」
當機器人從展示場走進工廠、物流中心、商場與辦公室,真正的競爭也會從硬體性能,延伸到AI模型、訓練資料、模擬環境、控制技術以及完整的智慧財產布局。
對AI機器人新創而言,真正值得建立的護城河,未必只是做出一台機器人。
而是讓這台機器人「會做事」的整套技術。
常見問題 FAQ
Q1:什麼是AI機器人?
AI機器人是將人工智慧技術與機器人硬體結合,使機器具備環境感知、任務理解、決策、規劃及動作執行能力。近年生成式AI、多模態模型與強化學習的發展,使機器人逐漸從固定程式控制走向更具自主性的系統。
Q2:什麼是具身智慧(Embodied AI)?
具身智慧通常指AI透過實體或虛擬身體與環境互動,利用感知、決策與行動形成學習及智能。人形機器人、自主移動機器人及智慧機械都是重要應用方向。
Q3:AI機器人的軟體可以申請專利嗎?
可能可以,但必須視具體技術內容及申請國家的專利規定而定。若AI演算法與感測、控制、機器人動作或其他具體技術手段結合,並解決特定技術問題,通常比單純抽象演算法更具有專利布局空間。
Q4:AI模型應該申請專利還是保留營業秘密?
需要依技術是否容易被逆向分析、技術生命週期、公開程度及商業模式個別判斷。實務上常採取專利與營業秘密並行,而不是二選一。
Q5:AI機器人公司的核心智慧財產有哪些?
除了專利之外,通常還包括AI模型、訓練資料、軟體程式碼、演算法、模型參數、工程Know-how、商標、著作權及營業秘密。
灃郁觀點
AI與機器人的結合,使智慧財產布局開始跨越傳統的機械、電子與軟體分類。
一套AI機器人系統,可能同時包含機械結構、感測器、控制技術、AI模型、訓練資料、軟體程式與工程Know-how。
因此,企業在規劃智慧財產時,需要先辨識真正創造產品差異化的核心技術,再決定哪些適合申請專利、哪些應採取營業秘密管理。
灃郁長期協助企業與新創團隊進行AI專利、軟體專利、機器人專利、專利前案檢索、競爭者專利分析、專利布局、營業秘密策略、專利鑑價與技術作價。
對AI及機器人新創而言,越早建立完整的智慧財產架構,越能在後續募資、技術授權、國際合作及企業價值評估時,清楚說明自己的核心技術究竟掌握在哪裡。
灃郁國際智權運營股份有限公司|灃郁專利商標事務所
AI專利|軟體專利|機器人專利|專利布局|專利檢索分析|專利鑑價|技術作價|智慧財產運營